论文与 GitHub
发表刊物 / 论文
未绑定本作品论文,不声称已发表。
项目仓库
未绑定本作品 GitHub 仓库。
BOM 硬件分解表
概念Sample · 清单为演示估算,不是已验证的实物清单。无采购价格;型号、兼容性与安全性需教师复核。
| 部件 | 规格 / 待验证要求 | 数量 | 用途 |
|---|---|---|---|
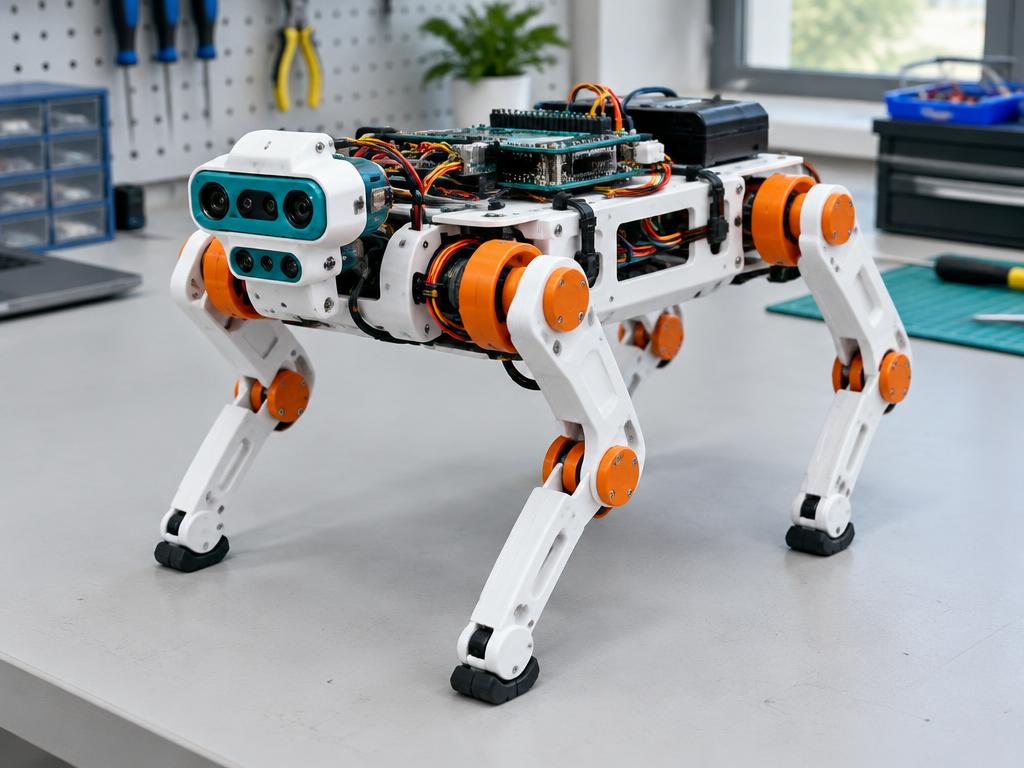
| 机身框架 | 轻量原型结构,尺寸待验证 | 1 | 支撑机体 |
| 关节驱动模块 | 低压驱动,负载待验证 | 12 | 四足关节运动 |
| 主控板 | 微控制器开发板,接口待验证 | 1 | 控制与传感器读取 |
| 距离传感器 | 近距离测距,视场待验证 | 2 | 障碍检测概念 |
| 低压电源组件 | 保护电路与急停由教师复核 | 1 | 安全供电 |
教师点评与评分
演示模式 · 本浏览器保存,非正式评审,不影响真实投稿或账户。
正在读取点评…