外部真实项目 · 软体机器人
摄入式折纸机器人 · 微型医疗研究
项目方:MIT / 谢菲尔德大学 / 东京工业大学研究团队
研究原型 · 模拟环境演示
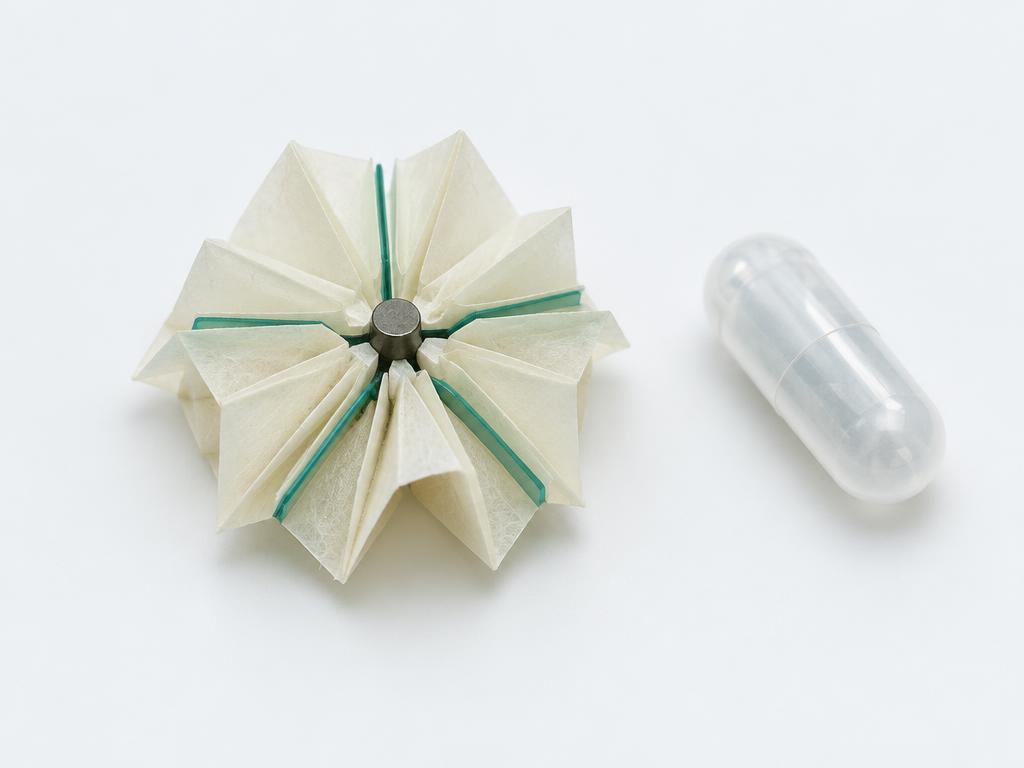
研究团队在模拟食道与胃的环境中演示可从胶囊展开、由外部磁场引导的折纸机器人,探索移除误吞纽扣电池或覆盖伤口等潜在用途。不是已验证的人体治疗。
官方公开资料核验:2026-10-22 · 不代表持续监测或独立性能认证
社会价值与人文关怀
探索难以触及的医疗场景,同时把临床验证、安全与伦理问题放在技术想象之前。
学校与机构 · 跨学科研究方向
- 研究方向 01
用纸面模型比较折叠结构与展开运动,只做体外演示。
- 研究方向 02
观察材料、摩擦与外部磁场控制之间的关系。
- 研究方向 03
比较模拟环境和真实人体,列出进入临床前尚需的证据。
系统分解 · 非采购BOM
按公开介绍归纳功能模块,并非官方完整部件表。未公开的型号、数量与成本不补造,不可据此制造或采购。
折纸结构
在有限空间中收纳并展开
胶囊封装概念
研究展开过程
磁性控制部分
配合外部磁场引导移动
模拟环境
研究实验,而非临床使用
验证边界与安全伦理
官方报道描述模拟环境实验,不证明人体安全或治疗有效。不得吞服自制机器人、磁体或胶囊,也不能作为医疗建议。
本档案用于查阅与学习,不授予原项目版权、商用许可、设备操作或赛事投稿资格;不会自动加入个人作品集、简历或教师点评分账。