外部真实项目 · 辅助科技
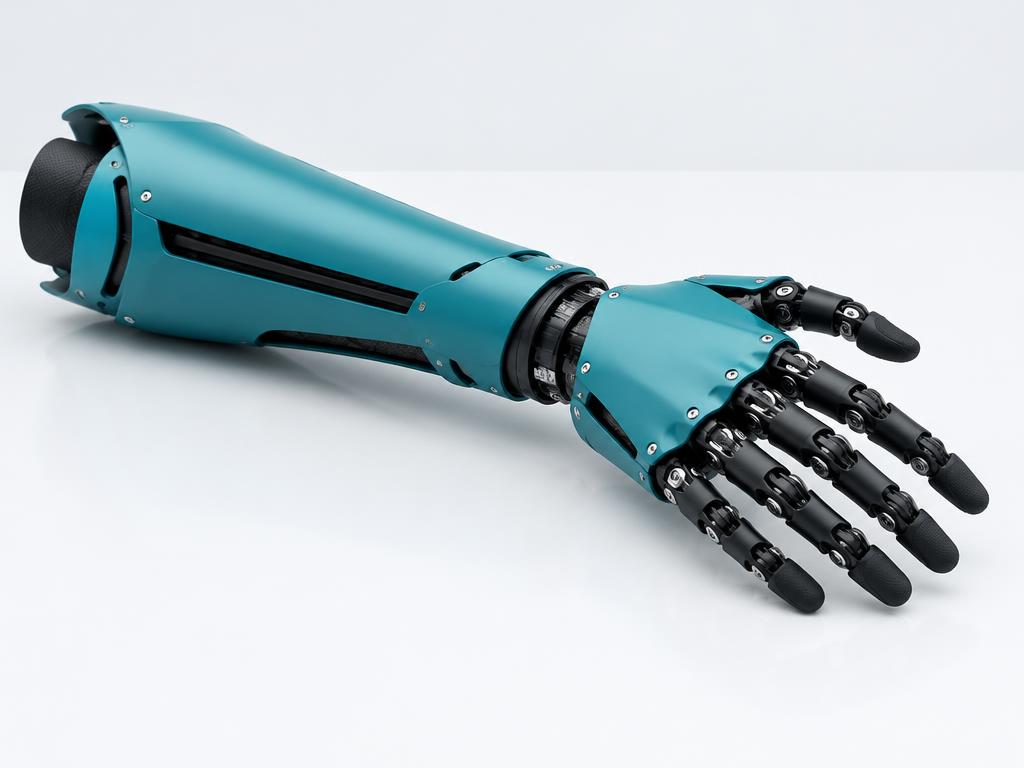
Hero Arm · 肌电仿生假肢
项目方:Open Bionics
实际产品 · 需专业适配
将肌电传感、3D扫描定制与多种抓握方式结合的前臂假肢。通过使用者的肌肉信号控制动作,适配需由合格假肢专业人员评估。
官方公开资料核验:2026-10-22 · 不代表持续监测或独立性能认证
社会价值与人文关怀
把人的自主性、舒适度与日常生活放在设计中心,讨论辅助技术的可及性,而不是把使用者当作技术展示对象。
学校与机构 · 跨学科研究方向
- 研究方向 01
肌电信号如何转化为控制指令?使用模拟数据研究噪声与误触发。
- 研究方向 02
分析接受腔、驱动结构与个性化外观如何影响使用体验。
- 研究方向 03
从公开资料讨论无障碍设计,未经同意不采集人体信号。
系统分解 · 非采购BOM
按公开介绍归纳功能模块,并非官方完整部件表。未公开的型号、数量与成本不补造,不可据此制造或采购。
肌电传感与控制
读取肌肉信号并控制抓握动作
定制接受腔
依据个人情况专业适配
关节与抓握机构
提供多种抓握方式
个性化外壳
支持使用者的外观选择
验证边界与安全伦理
并非适用于所有缺肢者或所有任务;厂商说明不是独立效果保证。课堂模型不能用于实际假肢适配或医疗用途。
本档案用于查阅与学习,不授予原项目版权、商用许可、设备操作或赛事投稿资格;不会自动加入个人作品集、简历或教师点评分账。