外部真实项目 · 空间机器人
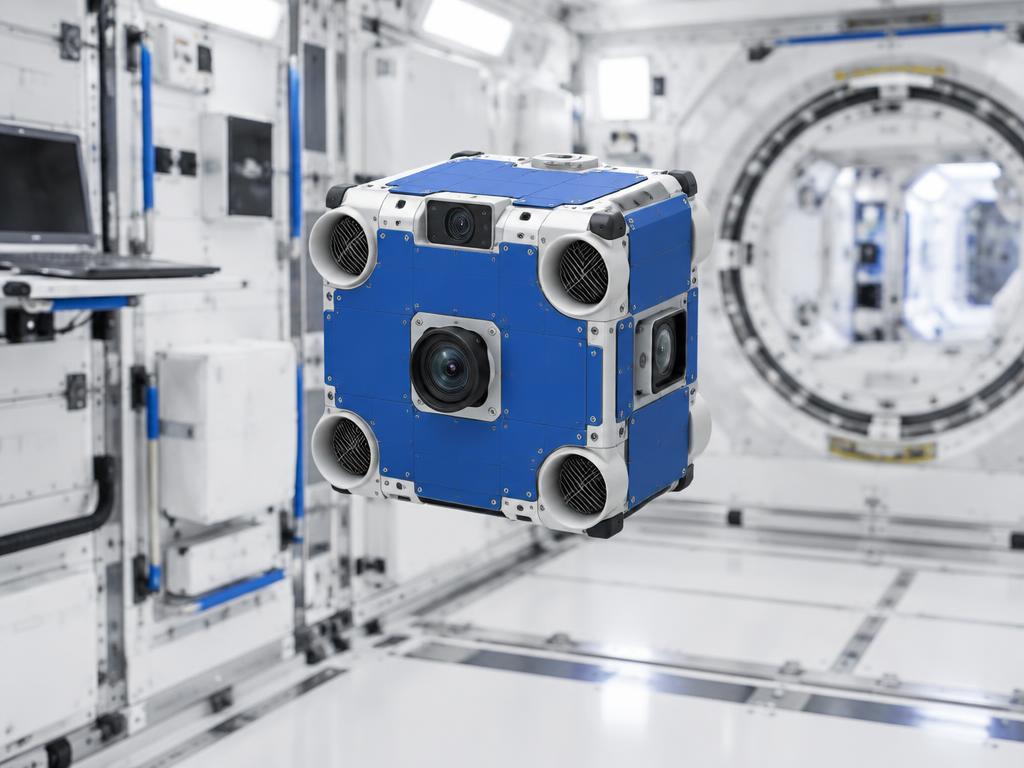
Astrobee · 空间站自由飞行机器人
项目方:NASA
在轨研究平台 · 软件开源
在国际空间站微重力环境运行的自由飞行机器人平台,由机器人、软件和充电对接站组成。电风扇提供移动能力,用于例行任务辅助及研究实验。
官方公开资料核验:2026-10-22 · 不代表持续监测或独立性能认证
社会价值与人文关怀
探索人机协作,让宇航员将时间用于更复杂的工作;公开软件与模拟器让更多学生接触空间机器人研究。
学校与机构 · 跨学科研究方向
- 研究方向 01
以NASA公开模拟器研究导航与定位,不将地面模拟当作在轨实验。
- 研究方向 02
阅读开源软件,理解感知、控制与任务管理的分工。
- 研究方向 03
设计有人环境中的协作边界与故障应对。
系统分解 · 非采购BOM
按公开介绍归纳功能模块,并非官方完整部件表。未公开的型号、数量与成本不补造,不可据此制造或采购。
电风扇移动系统
在微重力环境移动
感知与导航软件
定位、导航与任务研究
充电对接站
对接及供电支持
软件与模拟器
地面开发和实验准备
验证边界与安全伦理
飞行方式针对微重力环境,地面无法直接复现。开源代码不授予硬件、空间站实验或运行权限。NASA公开更新指出平台自2019年起在空间站运行。
本档案用于查阅与学习,不授予原项目版权、商用许可、设备操作或赛事投稿资格;不会自动加入个人作品集、简历或教师点评分账。